Noruno Atlas-sim
カゴ車を、10台同時に運ぶ。
倉庫の中で、10台のロボットが一斉にカゴ車へドッキングし、運び、曲がり、置いて、戻る。その一連の動きを、実機を走らせる前にNVIDIA Isaac Simの中で組み上げました。映像は演出用のアニメーションではなく、物理演算で計算した動きをそのまま描画したものです。全台の位置・向き・間隔は数値でも記録し、揃っているかを確かめています。
10台の現場を、1台も用意せずに試す——Isaac Simで開発する理由。
台数を増やしたときの動きは、実機を並べる前に確かめたい。
物流倉庫で使われるカゴ車は、荷物を載せて人が押して運ぶのが一般的です。Noruno Atlasは、そのカゴ車の後ろから寄り付き、後退しながら運ぶ搬送ロボットです。
「ドッキングできるか」「カゴ車を引いてまっすぐ走れるか」「10台が同時に動いても揃うか」。こうした問いを実機で確かめるには、ロボットもカゴ車も広い場所も必要です。
私たちはこれをIsaac Simの中で先に通し、実機に持ち込む前に動きを固めていく進め方をとっています。
ロボットもカゴ車も、物理として組み上げる。
見た目だけでなく、重さ・車輪・関節まで再現するから、走りが再現できる。
ロボットとカゴ車は、Isaac Simのシーン形式(USD)をPythonスクリプトから直接組み立てています。形状だけでなく、各部品の質量・重心・車輪・関節・摩擦まで設定しているので、重いカゴ車を引いたときの挙動や、曲がるときのキャスターの動きまでシミュレーションに現れます。物理演算(PhysX)を毎秒60回まわし、ロボットの駆動も、カゴ車の重さも、そのつど計算して動かしています。
モデルがスクリプトなので、車輪やキャスター、バッテリーの配置を変えたいときは、数値を書き換えて組み直すだけ。設計の「もしこうしたら」を、その日のうちに走らせて確かめられます。
背後から寄り付き、LEDで状態を示す。
カゴ車の背後に寄り付いて、そのまま後ろ向きに運ぶ。
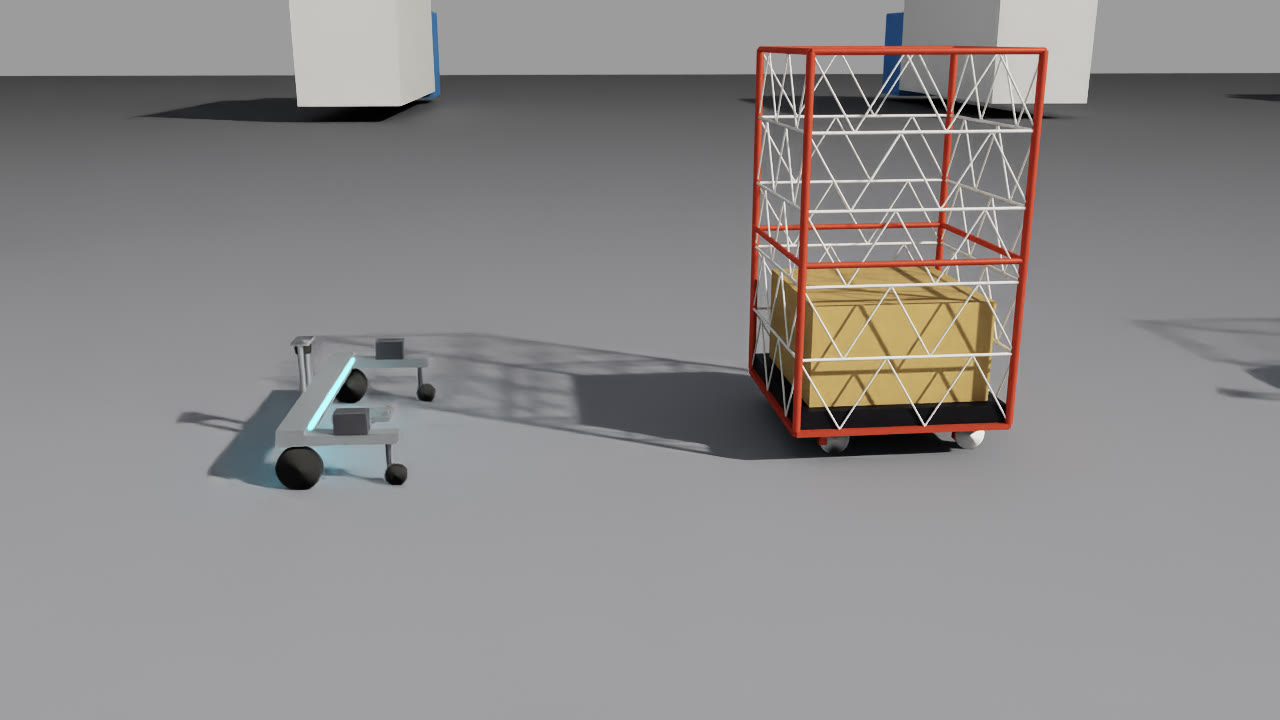
Noruno Atlasは、カゴ車の背後に寄り付いてドッキングします。ドッキング中はLEDが赤、完了すると青に変わります。
搬送は「後退」で行います。ドッキングしたまま、ロボットがバックしてカゴ車を引いていきます。接近・ドッキング・搬送の切り替えは、すべてシミュレーション上の制御プログラムで動かしています。
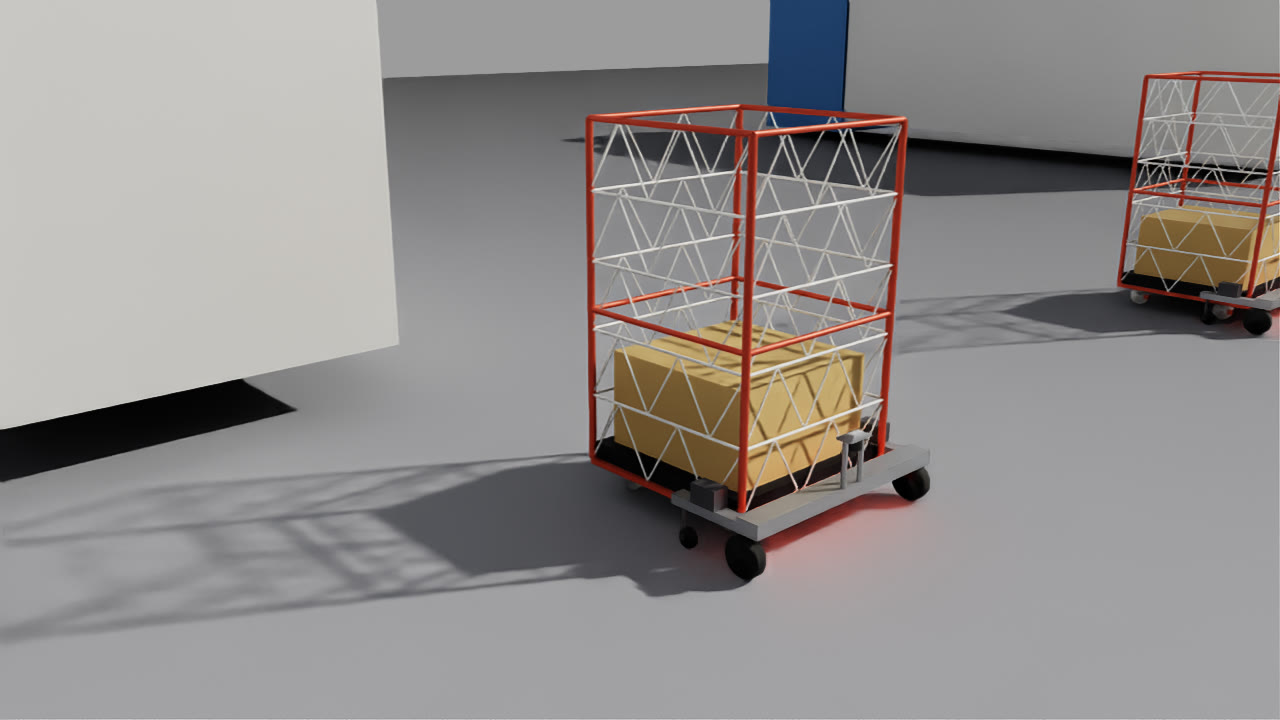
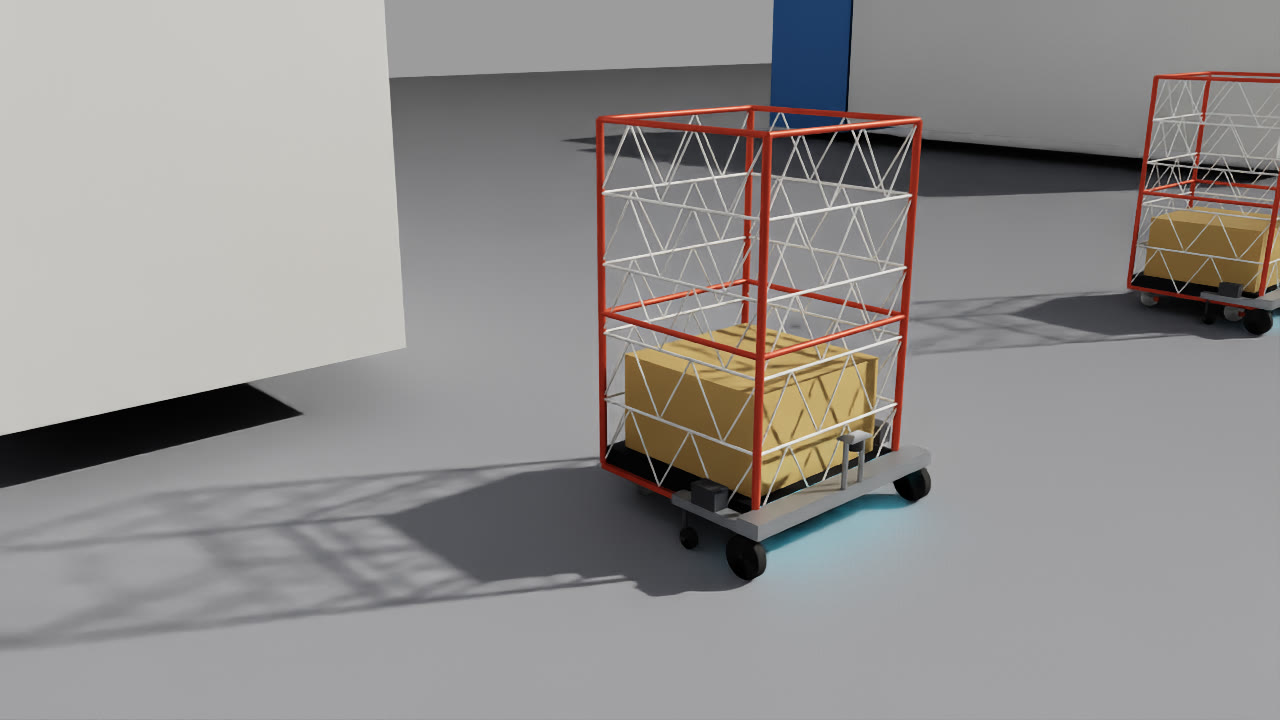
10台で、運んで、曲がって、置いて、戻る。
横一列から縦一列へ。隊列の形が変わる瞬間まで、揃って動く。
2分のシナリオは、次の流れで進みます。
| 時刻 | 動き |
|---|---|
| 0〜15秒 | 10台がそれぞれのカゴ車の真後ろへ接近し、同時にドッキング |
| 15〜53秒 | 横一列のまま後退搬送(約18m) |
| 53〜67秒 | 全台同時に右折(弧を描いて90°)、横一列が縦一列に |
| 67〜88秒 | 縦一列で走行 |
| 88〜101秒 | 停止して棚(カゴ車)を切り離し、ロボットが後退して離れる |
| 101〜120秒 | その場で向きを変え、トラックバース側へ戻る |
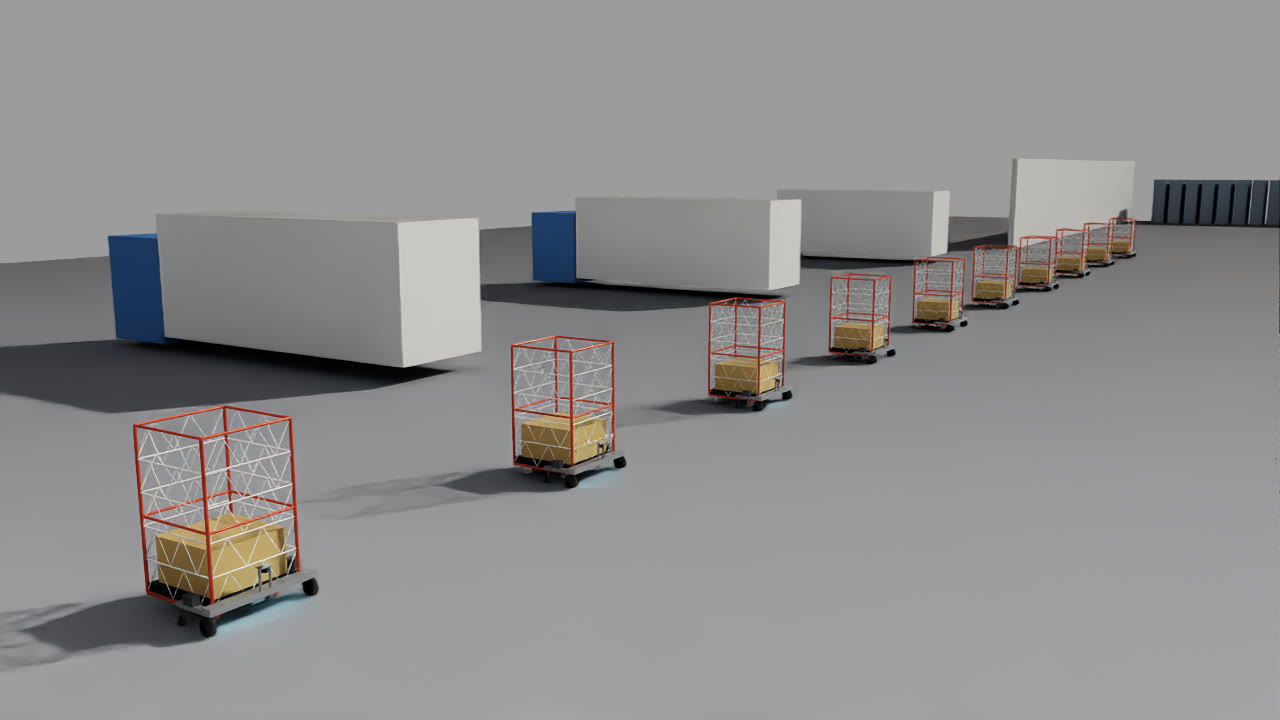
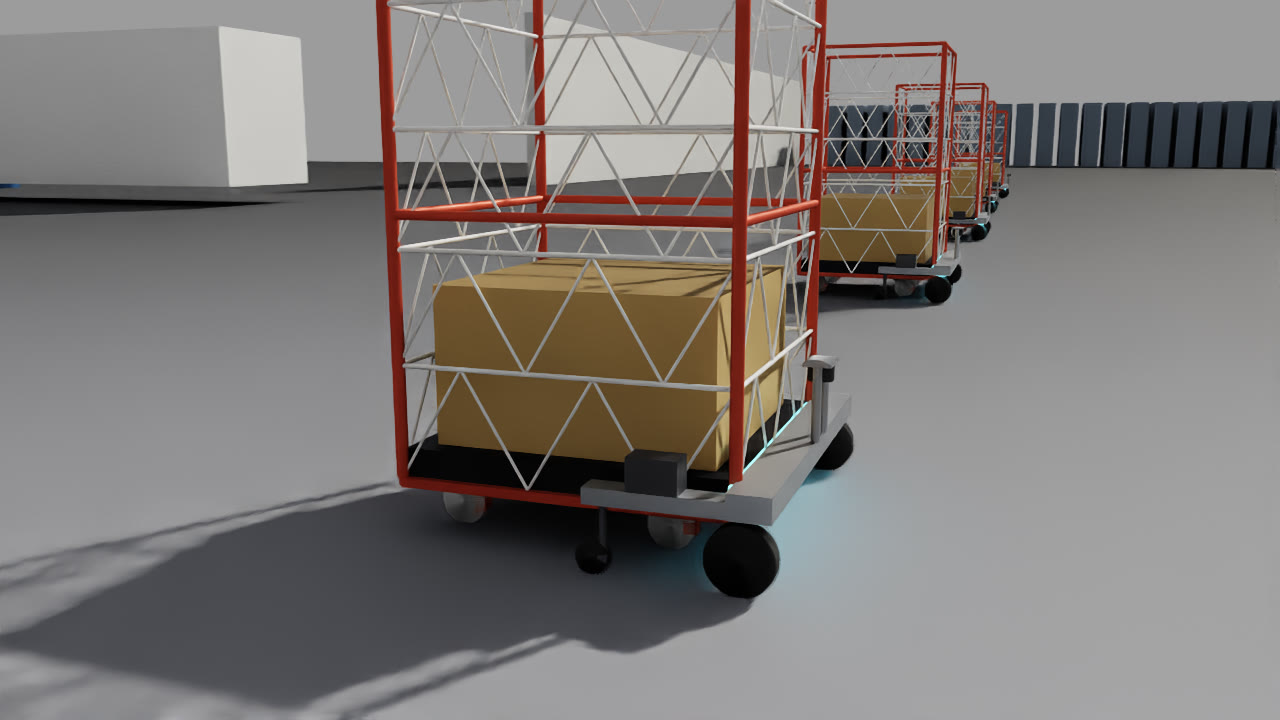
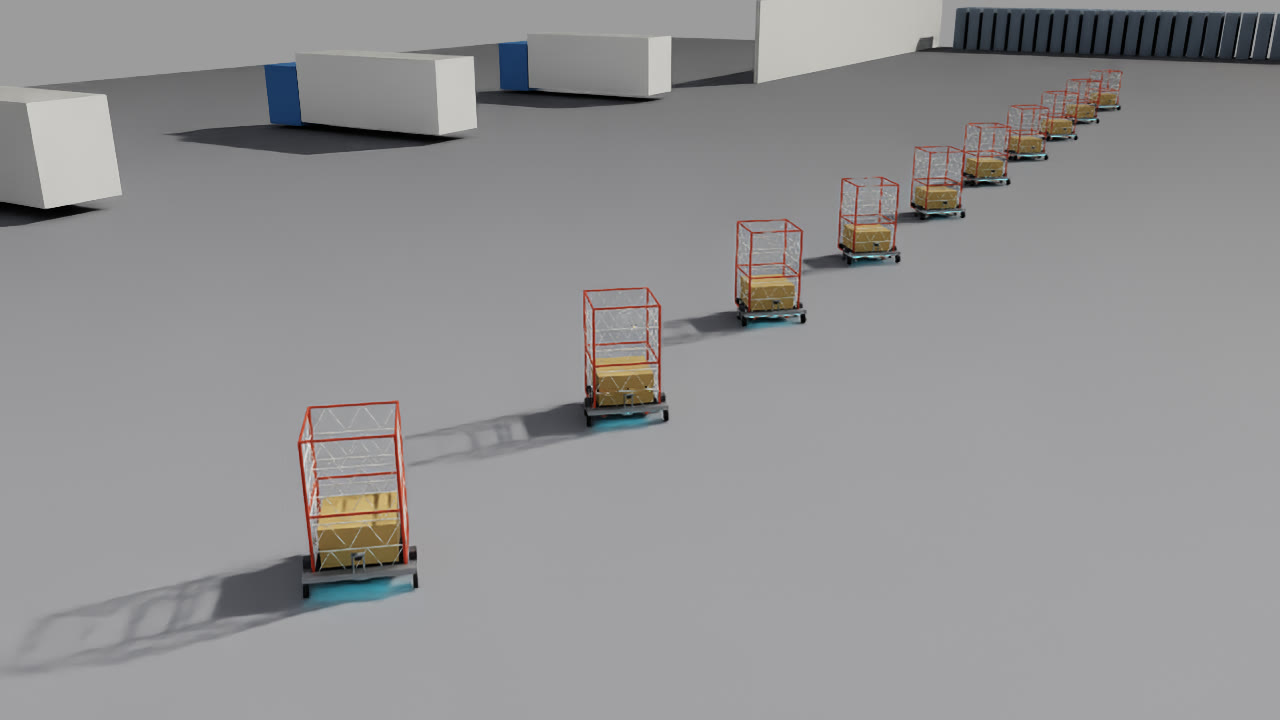
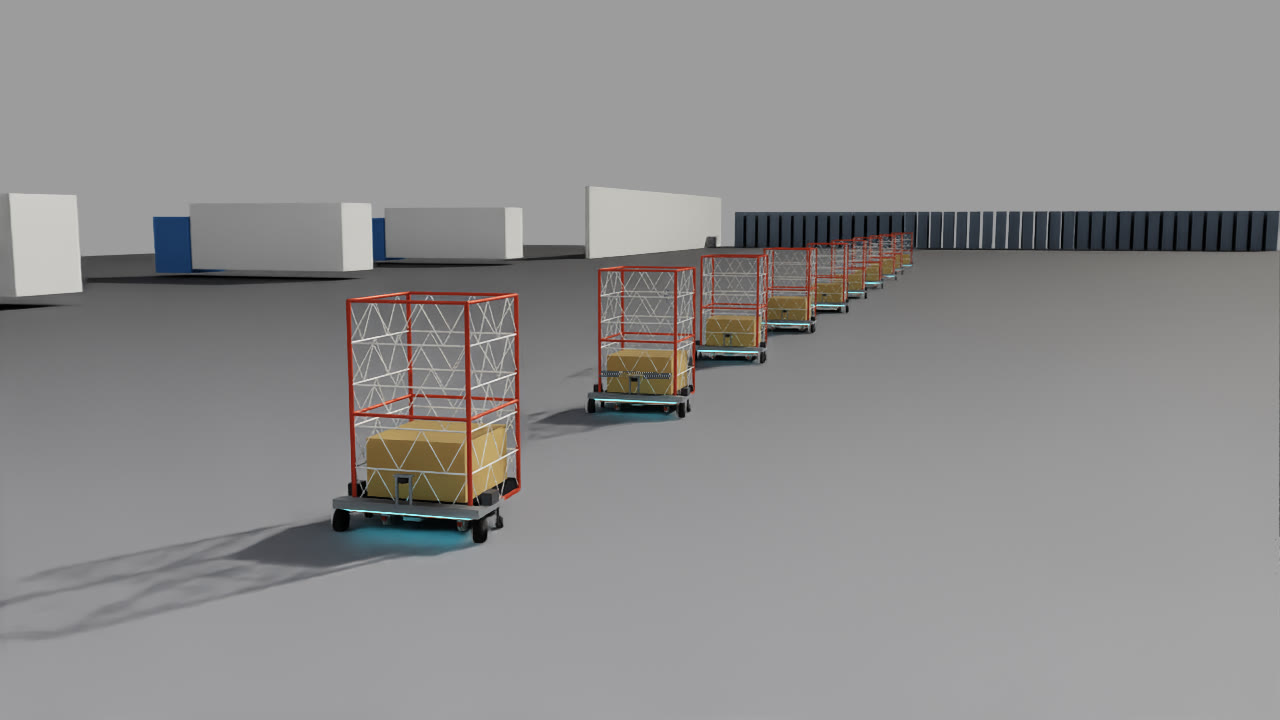
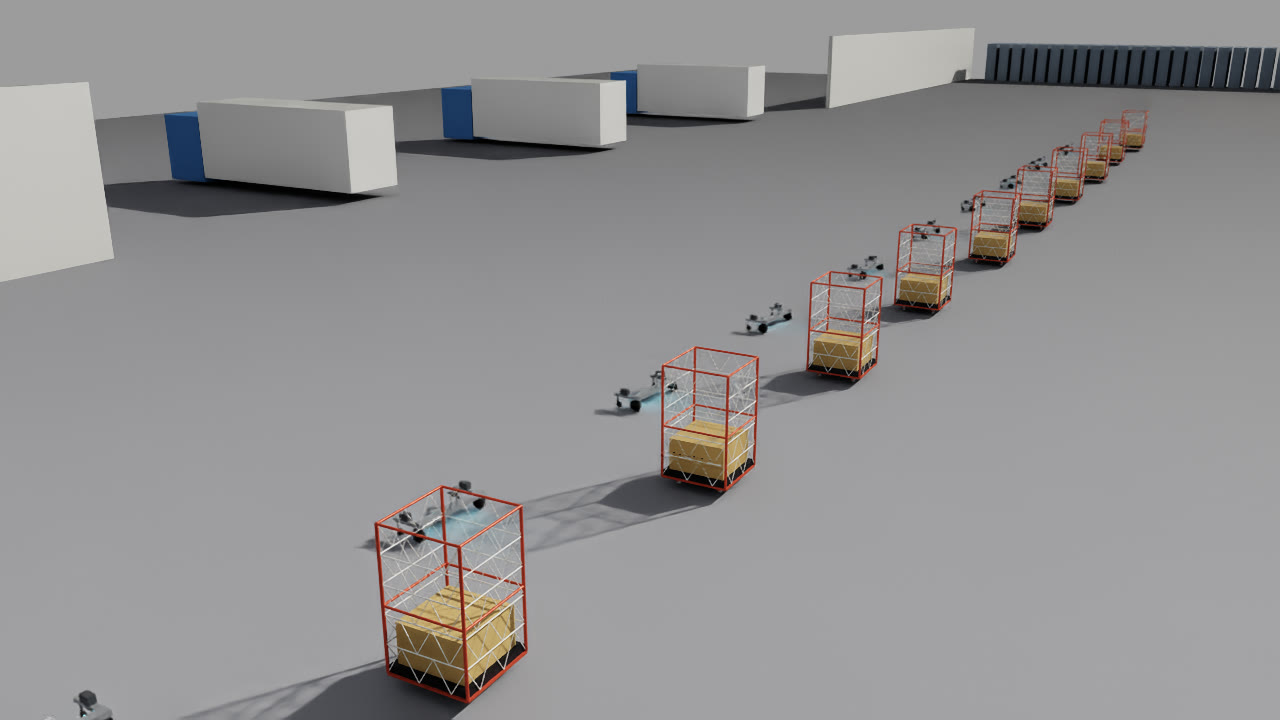
全台が同じ半径の弧を描くので、6m間隔の横一列が、そのまま6m間隔の縦一列になります。10台の向きのずれは搬送中ずっと±1°以内、ロボットとカゴ車の間隔も最後まで一定でした。
Isaac Simだから、ここまで速く回せた。
「作る → 走らせる → 見る → 直す」を、1日に何周も。
実機へ、そして現場へ。
シミュレーションで固めた動きを、実機の値で磨いていく。
本記事の映像はシミュレーション上のものです。実機での性能を示すものではありません。
使用環境。
- NVIDIA Isaac Sim 6.0.1(Python 3.12)
- 物理:PhysX(TGSソルバー)、60Hz
- GPU:NVIDIA GeForce RTX 5070 Ti
- OS:Ubuntu 24.04 LTS
- モデル:USDをPythonから生成。動画はヘッドレス撮影した連番画像をffmpegで合成
関連ページ: Noruno Atlas / Isaac Sim × Noruno / AGV牽引シミュレーション